

変化を追い続けるデータ基盤へ
一度整備して終えるのではなく、現況との差分を確認しながら使い続ける視点が重要です。


Blog
ブログ
なゆた365|今日の観測
【Vol.050】
3分でつかむ
一度整備して終えるのではなく、現況との差分を確認しながら使い続ける視点が重要です。
道路・建物・地形・土地利用が変われば、過去のデータと現地の差も変化します。
何のために、どこまで、どの精度で扱うのかを先に定義して確認します。
アイキャッチキーワード:屋内SLAM+LiDARで安全に高精度点群取得するための実務判断軸
屋内・狭隘空間でのUAV点群取得と安全運用ガイド:SLAM・センサ選定・現場リスク管理
屋内や狭い構造物内の点群取得を検討すると、「法令の適用範囲はどこまでか」「GNSSが使えない中で精度を担保できるか」「万一の接触や落下時の責任はどう整理するか」といった不安がまず浮かびます。特に公共測量や報告書提出を伴う案件では、精度検証と手続きが成果の受容性を左右します。
不安を減らすための原則は明快です。設計段階で業務目的と要求精度を明確化し、法令判定(公共測量該当性・航空局相談等)を行い、SLAMを中心にしたセンサ融合と標定点による外部補正で精度管理しつつ、現場での安全対策を文書化する――この順序を確実に回すことが肝要です。
– 法規面:屋内であっても案件ごとに周辺空域や人の有無、公共測量該当性を確認し、必要なら国土交通省航空局への事前相談を行ってください。公共測量に該当する場合は国土地理院の指針に従う必要があります。
– 技術面:GNSS不可の場面ではLiDAR+カメラ/IMUのセンサ融合とSLAMアルゴリズムが基本。同期・キャリブレーションとループクロージャ(閉ループ検出)性能の確認が精度確保の要です。
– 安全運用:狭隘空間は接触・落下リスクが高いため、物理防護(プロペラガード等)、目視補助者、非常停止手順、バッテリ管理を必須化してください。
– データ品質:標定点(control points)と検証点(check points)による座標補正とRMSE等の指標で成果を判定し、メタデータを添えて納品すること。
計画段階ではまず業務目的と成果用途(設計、保存、検査、公共提出など)を文書化し、要求精度を明確にします。次にその作業が公共測量に該当するか、屋内といっても開口部で周辺空域へ影響が出るか、人が常時滞在するかを整理します。公共測量該当や周辺への影響がある場合は、国土地理院マニュアルの該当様式・試験に従った記録整備が必要です。
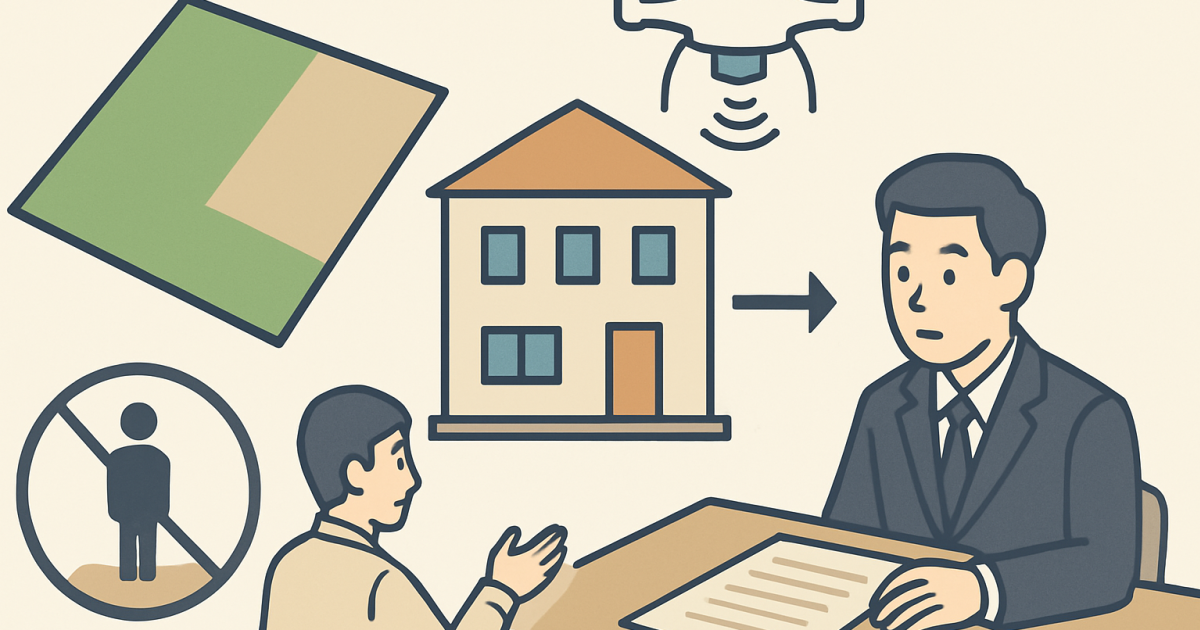
必要手続きや報告義務については自治体や航空局の運用解釈で差が出ることがあるため、早期に航空局の事前相談窓口や建物管理者と協議し、現場同意書・立入管理の範囲を確定してください。また現場の電源供給・避難経路・人の導線など安全面の条件を計画に反映させます。
屋内狭隘空間ではGNSSが使えないため、LiDAR(短〜中距離の高密度)と高フレームレートカメラ、安定したIMUによる死活監視の組合せが有効です。機材選定時の確認点は次の通りです。
– LiDARのレンジ・角度分解能と点密度が対象空間のスケールに合うか。
– カメラの動的露出・シャッタブレ耐性、低照度性能。テクスチャ付与と特徴点抽出の補助に重要です。
– IMUのバイアス特性と時間同期(タイムスタンプの整合)。
– SLAMアルゴリズムの閉ループ検出能力とリトラッキング性能。狭い通路や反復経路でのドリフト抑制力をベンダー試験や現地トライで確認してください。
加えて重量・バッテリ持続時間と安全対策(プロペラガード、低慣性推進)を評価し、衝突時の二次被害を低減する設計を優先します。キャリブレーションはLiDAR⇄カメラ⇄IMUの手順を明文化し、トレーサビリティを残すことが必須です。
SLAM系の点群は自己推定由来の局所歪みやドリフトを含みやすく、外部標定点による補正と検証が不可欠です。配置の実務的指針は次の通りです。
– 標定点は対象範囲の外周と内部に分散配置し、十分な視認性と被写界深度を確保する。検証点は独立に配置して補正の過学習を防ぎます。
– 標定点・検証点の座標取得は可能な限り高精度な方法(トータルステーションや静的GNSS等)で行い、測定ログを保存してください。
– 点群整合では標定点による座標変換を行い、検証点における誤差(平均誤差・RMSE等)を評価して記録します。必要なら再飛行または追加測定で修正を行います。
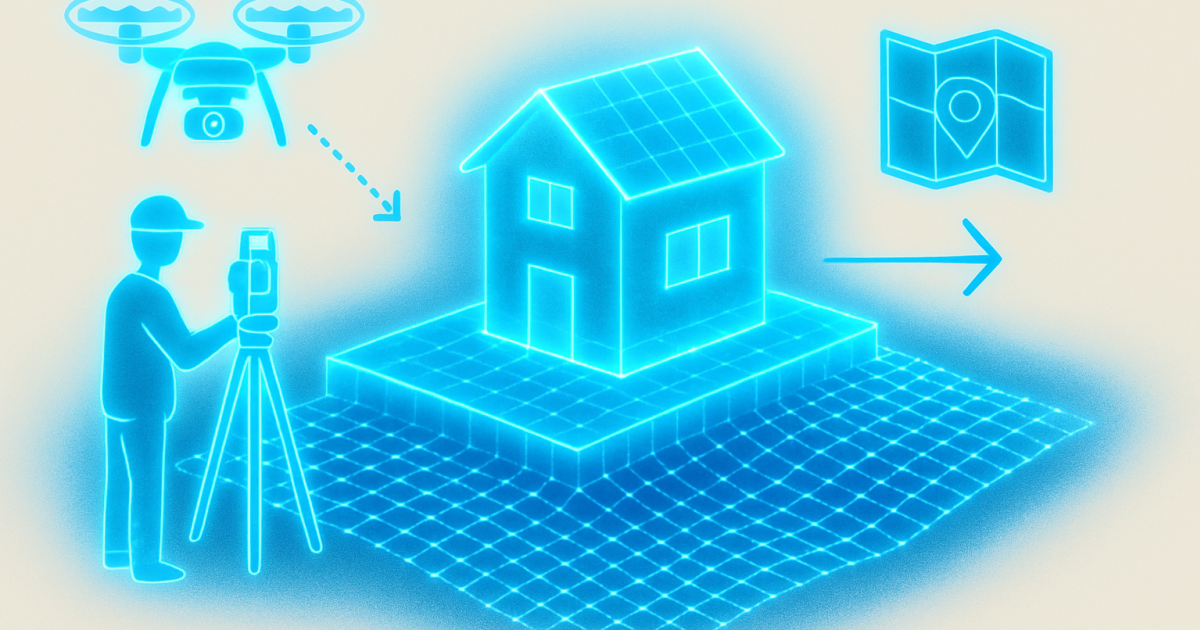
納品時には座標系、変換方法、使用した標定点一覧とそれらの測定記録をメタデータとして添付してください。
屋内作業は限られた空間での接触リスクや落下による設備損傷が直接的な被害につながるため、運航前に次を文書化して下さい。
– 安全管理計画:操縦者・監視者・責任者の役割、通信手段、非常停止のトリガーと実行手順。
– 物理的対策:プロペラガード、バンパー、低慣性推進ユニットの採用、センサフェイルオーバー方針。
– 人の管理:立入制限、周知表示、現場同意書の取得、作業時間帯の調整。
– バッテリと発熱管理:充電・保管場所の安全確保、過熱検知手順。
通信途絶やセンサフリーズ時のハンドリング(自動着地かケーブル回収か)を事前に決め、試験飛行で手順の実効性を確認してください。事故発生時の内部報告と必要な外部報告ルート(航空局等)も明示しておきます。
– 業務目的と成果用途(要求精度)を文書化し、公共測量該当性を判定する。
– 国土地理院の関連マニュアルを参照し、公共測量該当時の様式・試験要件を準備する。
– 航空局への事前相談が必要かを判断し、必要なら相談・承認手続きを開始する。
– 機材はLiDAR+カメラ+IMUの融合を基本に候補を選定し、キャリブレーション手順を明文化する。
– 標定点・検証点を現場に配置し、高精度手法で座標を取得、測定ログを保存する。
– 現場安全計画(役割、非常停止、立入制限、バッテリ管理)を作成・周知する。
– 点群編集・検証フロー(ノイズ処理、座標補正、RMSE評価、納品形式とメタデータ)を定める。
出動当日は計画通りに現地条件が維持されているかを最終確認します。屋内でも天候外因(開口部からの雨風、建物換気による気流変化)や照度変化が影響するため、開始前に短時間のサーベイ飛行や静止撮影でSLAMの初期トラッキング状況、LiDARの反射特性、カメラの露出設定を確認してください。さらに以下を必須とします:作業範囲の物理的遮断(立入禁止表示と実効性のあるバリケード)、機材と予備部品(プロペラ、プロペラガード、予備バッテリ、同期ケーブル)の現場配置、非常停止後の回収経路の確保。SLAMが短時間で閉ループを検出できない、あるいは点群に線的な伸び(ドリフト)が見られる場合は、即時に出力フォーマットの保存と追加の標定点投入または別手法(地上レーザ測量など)への切替を判断してください。
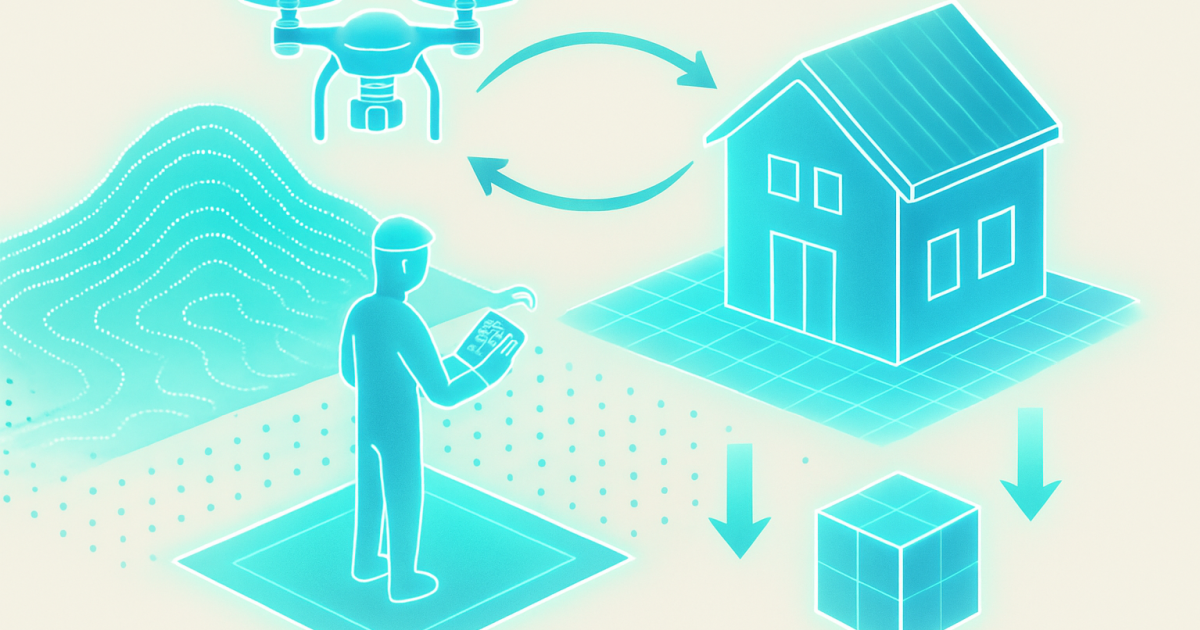
事前協議で合意済みの範囲でも、当日は施設管理者と必ず最終確認を行い、予定の立入範囲・避難経路・電源使用の可否・消火設備への影響を署名ベースで再確認します。自治体や施設により屋内作業に対する防災・保安基準や時間帯制約が変わるため、当日発生し得る変化(他作業との同時実施、緊急対応の発生)に対する中止基準と連絡フローを明示しておくとトラブルを避けやすくなります。公共測量に準じる成果として提出する可能性がある場合は、現場で取得するメタデータ(標定点ID、測定機器のシリアル、キャリブレーション時刻、ソフトウェアバージョン)をその場で記録し、関係者が閲覧できる形で保管・提示できるようにしておきます(国土地理院マニュアルに準拠した記録の保持を想定)。
点群は取得直後の品質確認だけでなく、維持管理用途で長期活用されることが多いため、データ管理計画を当日に再確認します。具体的には:撮影・走査ごとに生データ(RAW LiDAR、原画像、IMUログ)を二重媒体でバックアップすること、処理版と検証版の明確なバージョン管理、座標系・ジオイド・水平基準の明示、利用制限やアクセス権限の設定を行ってください。さらに保管フォーマットは汎用性の高い形式(LAS/LAZ、標準的なラス制約、E57など)での出力を基本とし、将来的な再処理に備えてキャリブレーションファイルと処理パラメータを保存します。成果の査読時には標定点による補正前後の比較図と検証点誤差の分布図を添付して透明性を担保してください。
– 電波・干渉チェック:屋内ではWi‑Fiや無線設備がSLAMや通信に干渉することがあるため、主要周波数の占有状況を簡易スキャンして記録する。
– 初期トラッキング試験:本格飛行前に短距離の往復飛行でSLAMの追従性、LiDARの反射安定性を確認。異常があれば中断。
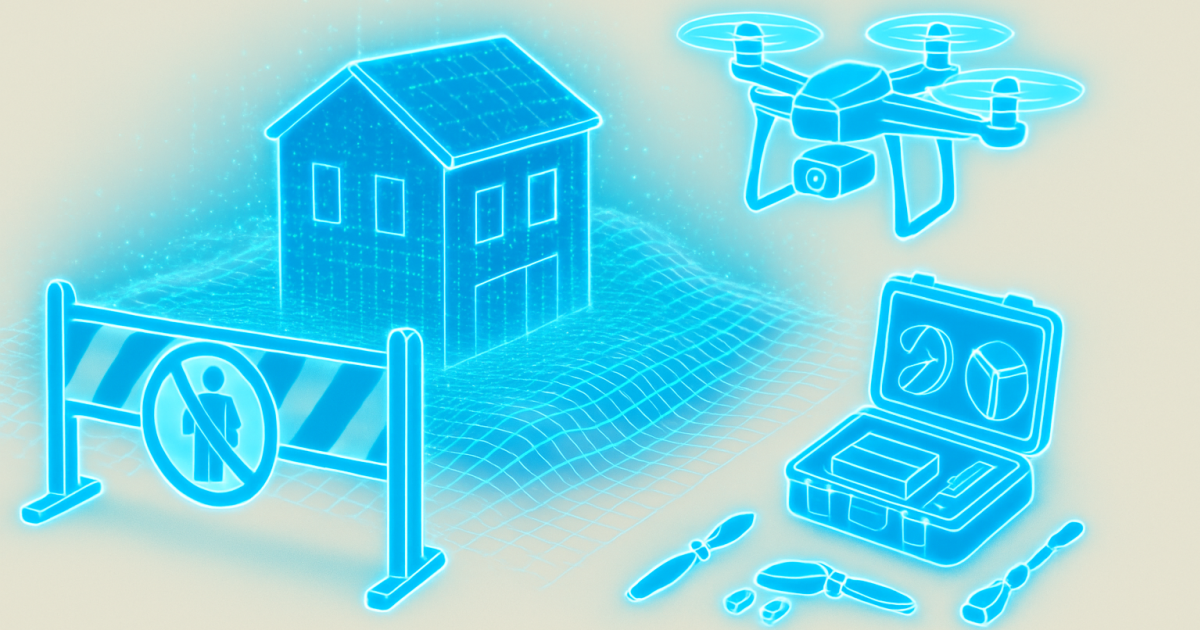
– 標定点ラベリングと保護:標定点は飛行中に破損する可能性があるため、衝撃・移動を防ぐ固定処置を行い、写真で位置・状態を保存。
– 予備プランの明文化:主要センサ故障時の代替手順(例えばカメラ障害でLiDARのみでの取得へ切替、あるいは当日再測定のスケジュール確保)を作成。
– 人的リソース確認:操縦者の疲労度、交替要員、監視者の相互チェックを実施し、当日の運航時間上限を設定。
– 受入判定基準の事前共有:RMSEや検証点最大誤差の閾値を関係者で合意し、閾値超過時の是正フロー(再飛行、追加標定点、別手法の採用)を定める。
これらは当日の「現場適合性」と「後工程の信頼性」を高めるための実務的補完です。運用時は国土地理院のUAV公共測量マニュアル(案)等の最新の一次資料に照らして判断・記録を行ってください。
屋内・狭隘空間でのUAV点群取得は、事前判定(法令・目的)→機材とアルゴリズムの検証→標定点による外部精度補正→現場での徹底した安全管理、の順に確実に実行することが成功と事故回避の鍵です。各フェーズでの記録とメタデータ整備は、成果の受容性と後続利用の信頼性に直結します。最終判断は必ず最新の公式資料や管轄機関へ照会のうえ行ってください。
\ 最新情報をチェック /

3Dデータを実際の測量、点群計測、現況把握に活用したい場合は、目的と必要精度を確認したうえで計測方法を整理します。
3D測量・点群計測のご相談はこちらCONTACT


