

変化を追い続けるデータ基盤へ
一度整備して終えるのではなく、現況との差分を確認しながら使い続ける視点が重要です。


Blog
ブログ
なゆた365|今日の観測
【Vol.043】
3分でつかむ
一度整備して終えるのではなく、現況との差分を確認しながら使い続ける視点が重要です。
道路・建物・地形・土地利用が変われば、過去のデータと現地の差も変化します。
何のために、どこまで、どの精度で扱うのかを先に定義して確認します。
アイキャッチキーワード:時系列点群で見える“意味ある変化”の検出と報告
本文の主な疑問(読者が抱く一つの疑問): 「定期的にドローンで点群を取得して、地盤や地積の“意味ある”変動を確実に検出し、役所や発注者に説明できる実務フローはどう作るか?」
原則的な答え(結論の先出し): 明確な答えは「計画(撮影・基準点・頻度)→基準点と検証点の厳格運用→差分解析における検出限界評価→自動化された品質管理とバージョン管理→標準化された報告書テンプレート」の順で実装することです。判断が変わる条件は、対象の地形(法面・埋立地・川沿い等)、要求精度(例:数cmを検知するか、数十cmで良いか)、自治体や工事の提出基準、使用する機材(写真測量かLiDARか)です。これらの条件により、基準点の数や撮影間隔、解析手法の選択が変わります。国や省のマニュアルは設計指針を示していますが、最終判断は現場条件と発注者仕様で決めてください。([gsi.go.jp](https://www.gsi.go.jp/common/000258812.pdf?utm_source=openai))
定期モニタリングを始めたいが「誤差なのか本当に動いたのか」を説明できず報告書が受け入れられない、あるいは自治体に成果を提出したら差し戻される——そんな不安を抱く現場担当者は少なくありません。特に点群は大量データと見かけ上の精細さに惑わされやすく、検出限界(検知できる最小変位)を意識しないまま差分解析を行うと誤検出や過小報告を招きます。
この記事は、測量・施工・自治体の実務で使える具体手順とチェックリストに絞り、現場で迷わない「何を決め、なぜ重要か、次に何をするか」を段階的に示します。法令や制度の最新点は国土交通省・国土地理院の公開マニュアルに基づいて確認しており、提出や許認可が関係するポイントは該当ページを参照するよう案内します。([mlit.go.jp](https://www.mlit.go.jp/koku/koku_tk10_000003.html?utm_source=openai))
1) 目的と検出閾値を明確にする(例:法面で±50mmを検出する必要があるのか、±200mmでよいのか)。
2) 使用手法を機材レベルで決める(写真測量は視認性・反射条件に依存、UAV-LiDARは植生下の地表把握で有利)。国土地理院のマニュアルは各手法の作業計画や検証点運用を示します。([gsi.go.jp](https://www.gsi.go.jp/common/000258812.pdf?utm_source=openai))
3) 標定点と検証点を運用ルールに沿って設置・管理し、各時期で必ず同一手順で測る。
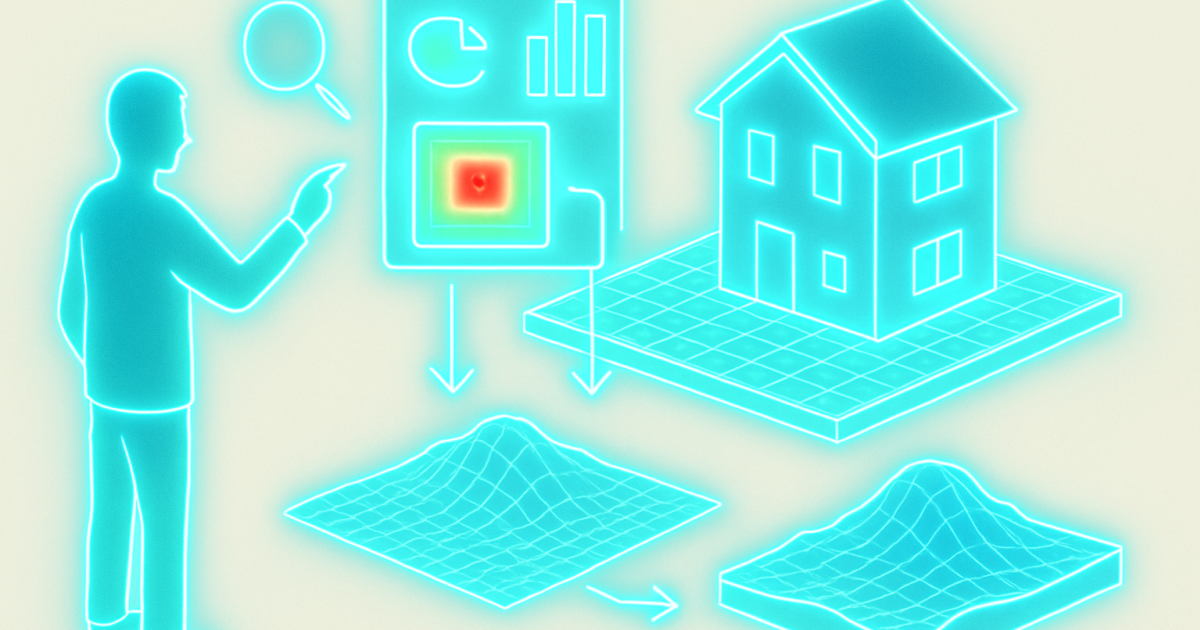
4) 差分解析(DoD/DoE)では空間的不確かさを格子ベースまたは点ベースでモデル化し、検出限界(LOD: limit of detection)を算出してから変位要約を作る。論拠のある閾値を超えた部分のみを「変化」として報告する。
5) 成果はバージョン管理とメタデータ付きで保存し、標準テンプレートで結果(数値・図・品質評価)を示す。
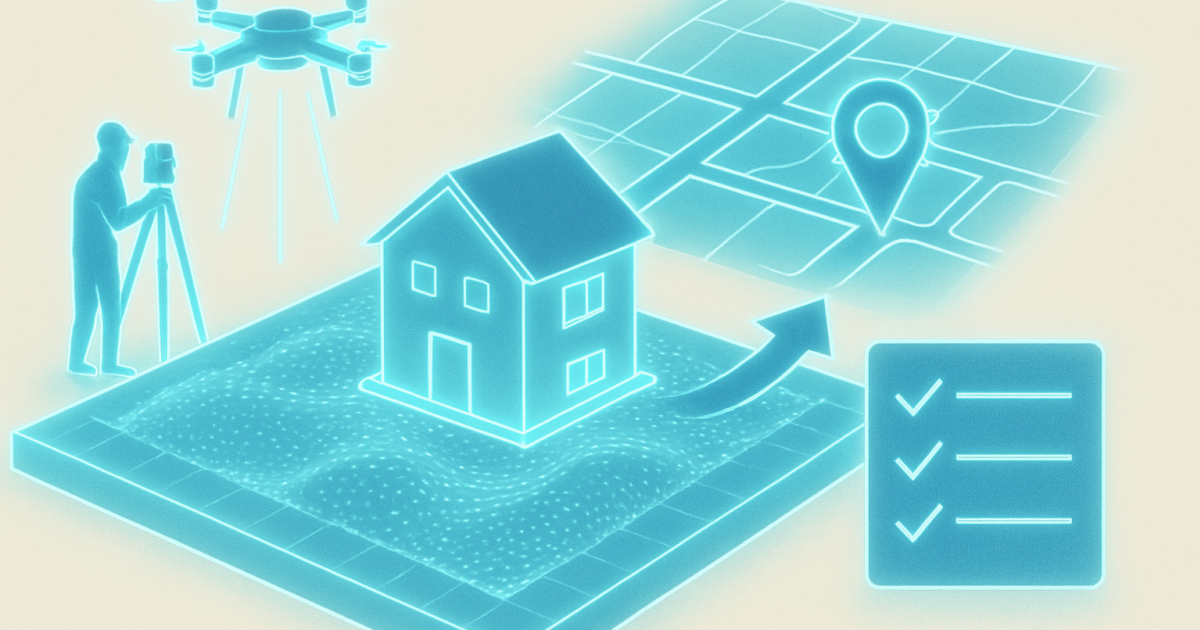
– 目的(進捗管理/危険領域の早期発見/地積変化把握)により撮影頻度と解像度を決めます。例:盛土の施工進捗は週次〜月次、地すべり兆候は日次〜週次が検討対象。
– 周期と空間分解能が誤っていると、ノイズや季節的変動を変化と誤解します。実務では計画段階で目標検出閾値(例:目標変位)を定め、カメラ解像度・飛行高度・オーバーラップ率・飛行経路を逆算します。国土地理院のUAVマニュアルは撮影計画と標定点配置の考え方を示しています。([gsi.go.jp](https://www.gsi.go.jp/common/000258812.pdf?utm_source=openai))
– 要件書に「目標検出値」「使用センサ」「撮影頻度」を明記し、飛行申請(DIPS2.0等)や現場安全計画とすり合わせてください。DIPS2.0による許可申請等は公的手続きとして必要な場合があります。([ossportal.dips.mlit.go.jp](https://www.ossportal.dips.mlit.go.jp/portal/manual/?utm_source=openai))
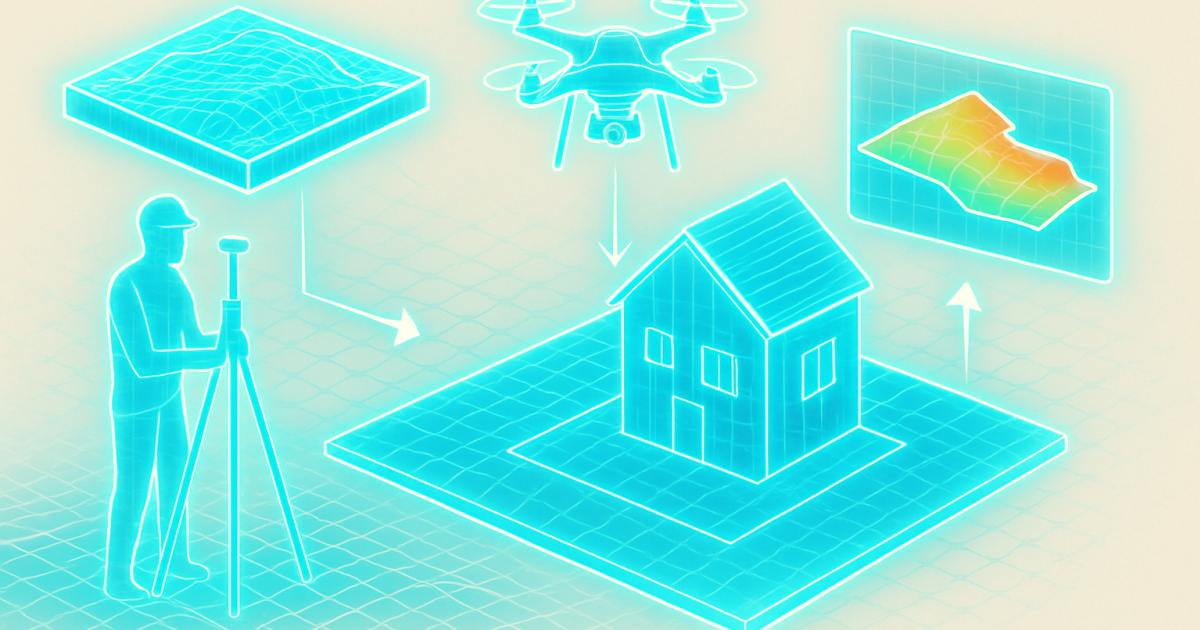
– 基準点の地上座標(GNSS/RTK)と検証点(独立に測定するチェック点)の数・配置・露出維持方法。
– 定期比較では各時期でセッション間の整合性が最重要です。基準点の品質が悪いと全時期でバイアスが入ります。国土地理院マニュアルは標定点と検証点の設置方法と評価手順を規定しています。([gsi.go.jp](https://www.gsi.go.jp/common/000258812.pdf?utm_source=openai))
– 最低限の運用ルールを作る:基準点帳票(測定日時、受信機設定、観測者、観測ログ)、検証点は非破壊で長期露出できる材質で表示し、写真で位置保持を記録する。
– 点群のジオメトリ誤差、ノイズ、分解能、そして差分解析で使う「検出限界(LOD)」の設定方法。
– 点群は表面サンプリングの集合であり、個々点のばらつきと空間的相関を無視すると差分の信頼性が低下します。DoD(DEM of Difference)やDoE(Error)解析では、各セルの不確かさを合成してその差が統計的に有意かを判定します。最近の研究・実務で推奨されるのは、セルごとの不確かさ推定(観測誤差+モデル化誤差)を行い、結果として“閾値超過部分”のみを可視化・集計する運用です。実務上の例示的な許容精度帯は用途別に国交省の資料で示されていますが、最終判断は自治体・発注者の基準に従ってください。([mlit.go.jp](https://www.mlit.go.jp/tec/constplan/content/001880735.pdf?utm_source=openai))
– 差分解析のワークフローに「不確かさマップ生成」「LOD算出」「閾値適用」を組み込み、解析の各段階でメタデータ(アルゴリズム、パラメータ、入力データ)を残す。
– 点群→DEM変換の解像度選定、空間マッチング(ICP等)とスケールの整合、DoDのセルサイズ選び、統計的有意判定の方法。
– 空間解像度とセルサイズが変わると体積や変位の評価が変わります。DoDでは異なる時期のDEMを同一グリッドで比較し、各セルの差を不確かさで割って「信頼できる差」を抽出します。専門文献では、空間的に変動する不確かさを扱う手法が推奨されています。([mdpi.com](https://www.mdpi.com/2072-4292/14/7/1537?utm_source=openai))
– 解析プロトコルを作成する(入力前処理、外れ値処理、メッシュ化方法、LOD計算式、閾値設定ルール)。解析結果はヒートマップ+閾値超過エリアと体積要約で表現するのが実務で受け入れやすい。
– データの受け渡しルール、処理パイプラインの自動化(撮影→アップロード→処理→品質検査→成果公開)、バージョン管理、メタデータの標準化。
– 定期業務は人的ミスが蓄積しやすく、ルール化された自動処理と最終目視チェックの組み合わせが効率的です。成果の提出先(自治体等)の要件により電子納品様式や付帯帳票が異なるため、事前に確認が必要です。国交省・国土地理院のガイドラインを参照し、自治体ごとの追加要求を調査しておくことを推奨します。([gsi.go.jp](https://www.gsi.go.jp/common/000258812.pdf?utm_source=openai))
– 自動処理で生成するファイル名規則、品質レポート(RMSE、LOD、基準点差分)、成果PDF(図面・数値表)をテンプレート化し、提出チェック項目表を作る。
– 目的と目標検出閾値(例:mm/cmレベル)を関係者で合意する。
– 使用センサ(写真測量/LiDAR)と撮影頻度を要件書に落とし込む。
– 標定点・検証点の配置と維持方法を文書化し、各回の観測ログを保存する。
– 差分解析手順(メッシュ解像度、LOD算出、閾値判定)をプロトコル化する。
– 処理パイプラインの自動化と、最終品質チェック(人の目)を組み合わせる。
– 成果はバージョン管理し、メタデータ(時間・機材・パラメータ)を必ず付ける。
– 提出先(自治体等)の電子納品要件・基準を事前に確認する(自治体差あり)。
定期ドローン点群による時系列変動監視は、現場の安全と資産管理に有効な技術です。ただし「見た目の高解像度」と「意味ある検出」は別物で、計画段階で検出閾値を定め、基準点運用と不確かさ評価(LOD)をワークフローに組み込むことが成功の鍵です。国土地理院や国土交通省のマニュアルは作業手順や許認可手続きの基準を提供していますが、個別案件では自治体や発注者基準が異なる点に留意してください。([gsi.go.jp](https://www.gsi.go.jp/common/000258812.pdf?utm_source=openai))
次に確認する順番(推奨)
2) 国土地理院の該当マニュアルと自治体要件の確認(一次情報)([gsi.go.jp](https://www.gsi.go.jp/common/000258812.pdf?utm_source=openai))
4) 飛行許可・安全計画の提出(DIPS2.0等)([ossportal.dips.mlit.go.jp](https://www.ossportal.dips.mlit.go.jp/portal/top/?lang=ja&utm_source=openai))
5) 初回運用での精度評価(RMSE・LOD)を報告し、運用ルールを確定する。
執筆者表記: PROJECT NAYUTA 上級編集者(現場実務向けに編集)
\ 最新情報をチェック /

3Dデータを実際の測量、点群計測、現況把握に活用したい場合は、目的と必要精度を確認したうえで計測方法を整理します。
3D測量・点群計測のご相談はこちらCONTACT


